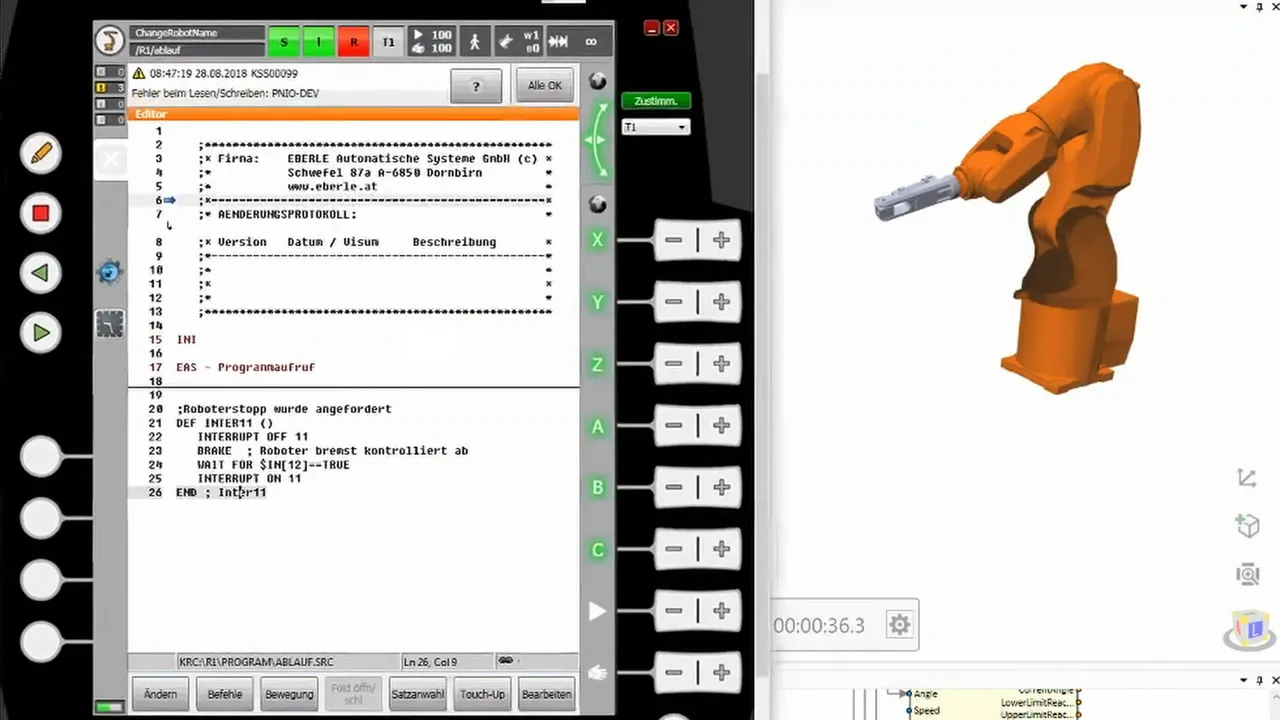
Eine vollständige virtuelle Inbetriebnahme erfordert nicht nur das Testen der SPS-Software — auch die Roboterprogramme müssen abgesichert werden, bevor die reale Zelle steht. Mit KUKA.OfficeLite, dem virtuellen Robotercontroller von KUKA, und der Simulationssoftware twin gelingt genau das: Das reale Roboterprogramm steuert den virtuellen Roboter am digitalen Zwilling — genauso wie in der Realität.
Was ist KUKA.OfficeLite?
KUKA.OfficeLite ist die virtuelle Robotersteuerung von KUKA: eine Software, die den echten KUKA-Controller (KR C) als virtuelle Maschine am PC ausführt. Sie verhält sich wie die reale Steuerung — inklusive KRL-Programmierung, smartHMI-Bedienoberfläche und Systemsoftware. Programme, die in OfficeLite laufen, laufen unverändert auch auf dem realen Roboter.
Damit ist OfficeLite das Roboter-Pendant zur virtuellen SPS (etwa SIEMENS S7-PLCSIM Advanced): Die Steuerungssoftware wird nicht nachgebildet oder emuliert, sondern die originale Steuerung läuft virtuell — die Grundlage für aussagekräftige Tests.
OfficeLite + twin: der Roboter arbeitet, bevor er existiert
Über eine in twin integrierte Schnittstelle steuert KUKA.OfficeLite den virtuellen Roboter im digitalen Zwilling. Der Ablauf entspricht exakt der Realität:
- Roboterprogramm laden: Das reale KRL-Programm läuft in KUKA.OfficeLite — ohne Anpassungen.
- Zwilling verbinden: twin koppelt den virtuellen Controller mit dem physikbasierten Robotermodell in der simulierten Zelle.
- Testen wie an der realen Anlage: Bewegungsabläufe, Greifprozesse, Signalaustausch mit der SPS, Taktzeiten und Kollisionsszenarien werden am digitalen Zwilling geprüft — gefahrlos und beliebig wiederholbar.
Weil SPS-Simulation und virtueller Robotercontroller gemeinsam gegen denselben Zwilling laufen, entsteht ein ganzheitlicher Test der Zelle: Verriegelungen, Ablauflogik und das Zusammenspiel von Roboter, Fördertechnik und Sicherheitstechnik werden abgesichert, bevor die Mechanik gebaut ist.
Das Video zeigt, wie KUKA.OfficeLite den virtuellen Roboter in twin steuert:
Warum sich das rechnet
- Reale Programme, keine Nachbauten: Was am Zwilling getestet wurde, läuft ohne Übersetzungsverluste auf der realen Anlage — die Inbetriebnahme vor Ort verkürzt sich deutlich.
- Kollisionen kosten nichts: Ein Crash im Modell ist ein Lerneffekt, kein Schaden. Grenzsituationen lassen sich bewusst provozieren.
- Taktzeiten früh nachweisen: Schon in der Engineering-Phase — oder sogar in der Angebotsphase — zeigt der Zwilling, ob die Zelle die geforderte Leistung erreicht.
- Parallelisierung: Roboterprogrammierung und Mechanikfertigung laufen gleichzeitig statt nacheinander.
Sie verwenden KUKA.OfficeLite bereits zum Testen Ihrer Roboterprogramme und möchten den Schritt zur ganzheitlichen virtuellen Inbetriebnahme gehen? Genau dafür ist twin gebaut — testen Sie es kostenlos.